COMBATBOTS AI · 500 g · categoría Filamento
Tu
entrada
al ring
Se imprime, se pilota, y aprende a pilotarse solo.
01
Un agente a bordo, de serie.
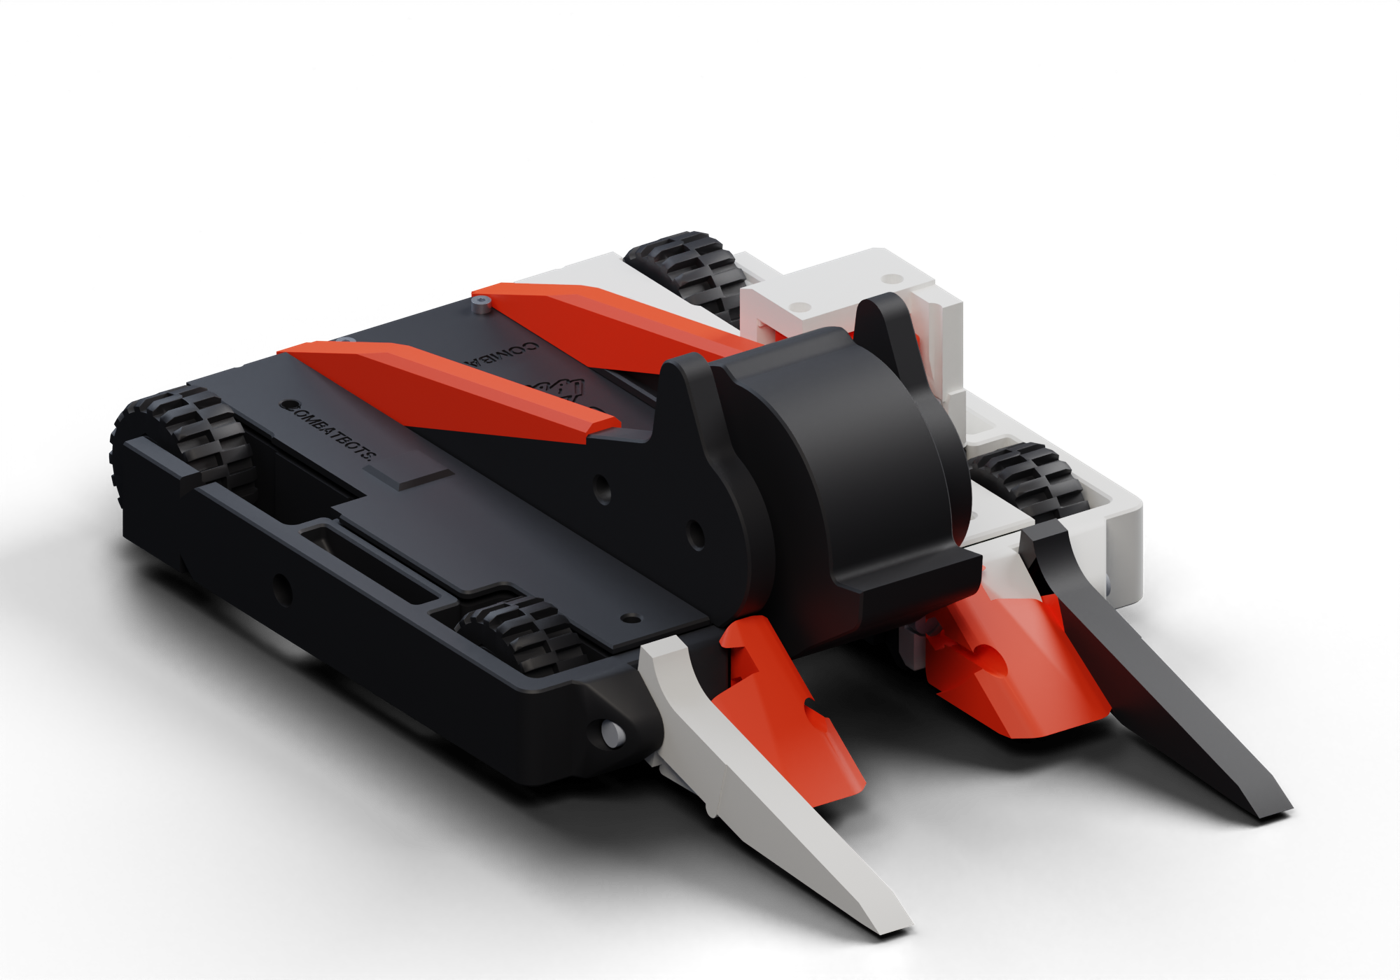
Cámara, Raspberry Pi Zero 2 W y un señalero RP2040 sobre una portadora propia. Lo pilotas tú por radio, o lo dejas pilotarse: la política que entrenas en simulación corre dentro, y la radio siempre manda.
02
Nacido de lo que se rompió.
La primera generación compitió en Valladolid, Barakaldo y Barcelona. La v4 sale de esos combates y de montar físicamente cada revisión: dieciocho entre agosto y septiembre de 2026, cada una con su figura numerada.
03
Soporte directo de quien lo diseñó.
Sin intermediarios. Y una comunidad en Telegram que ya lo ha montado.
Qué entra en la caja
Todo lo que hace falta para competir el primer día.
Sin sorpresas y sin dependencias: lo que sale de tu impresora, lo que es de catálogo y la única pieza que fabricamos nosotros.
01 Se imprime
- Chasis y los dos montantes del arma
- Tres tapas y la torreta de la cámara
- Tambor, dos horquillas y dos blindajes
- Cuatro cubos de rueda y la puerta de la batería
02 Se compra
- Raspberry Pi Zero 2 W y cámara OV5647
- RP2040-Zero y receptor FS2A de cuatro canales
- Variador doble de 5 A y variador de 30 A
- Cuatro motorreductores N20 y un brushless RS2205
- Batería LiHV 2S de 300 mAh, neumáticos y tornillería
03 Lo fabricamos
- La portadora E-04M: una placa de dos capas que une Pi, RP2040, receptor, reductor y variadores
- Sin componentes diminutos sueltos: se suelda a mano, pad a pad, con su mapa
Los módulos son de catálogo y se reponen sin pasar por nosotros: es justamente el punto. La lista con cada referencia va con el kit, y la portadora se vuelve a fabricar con sus Gerbers, que se descargan más abajo.
El robot
Este es el kit. Gíralo.
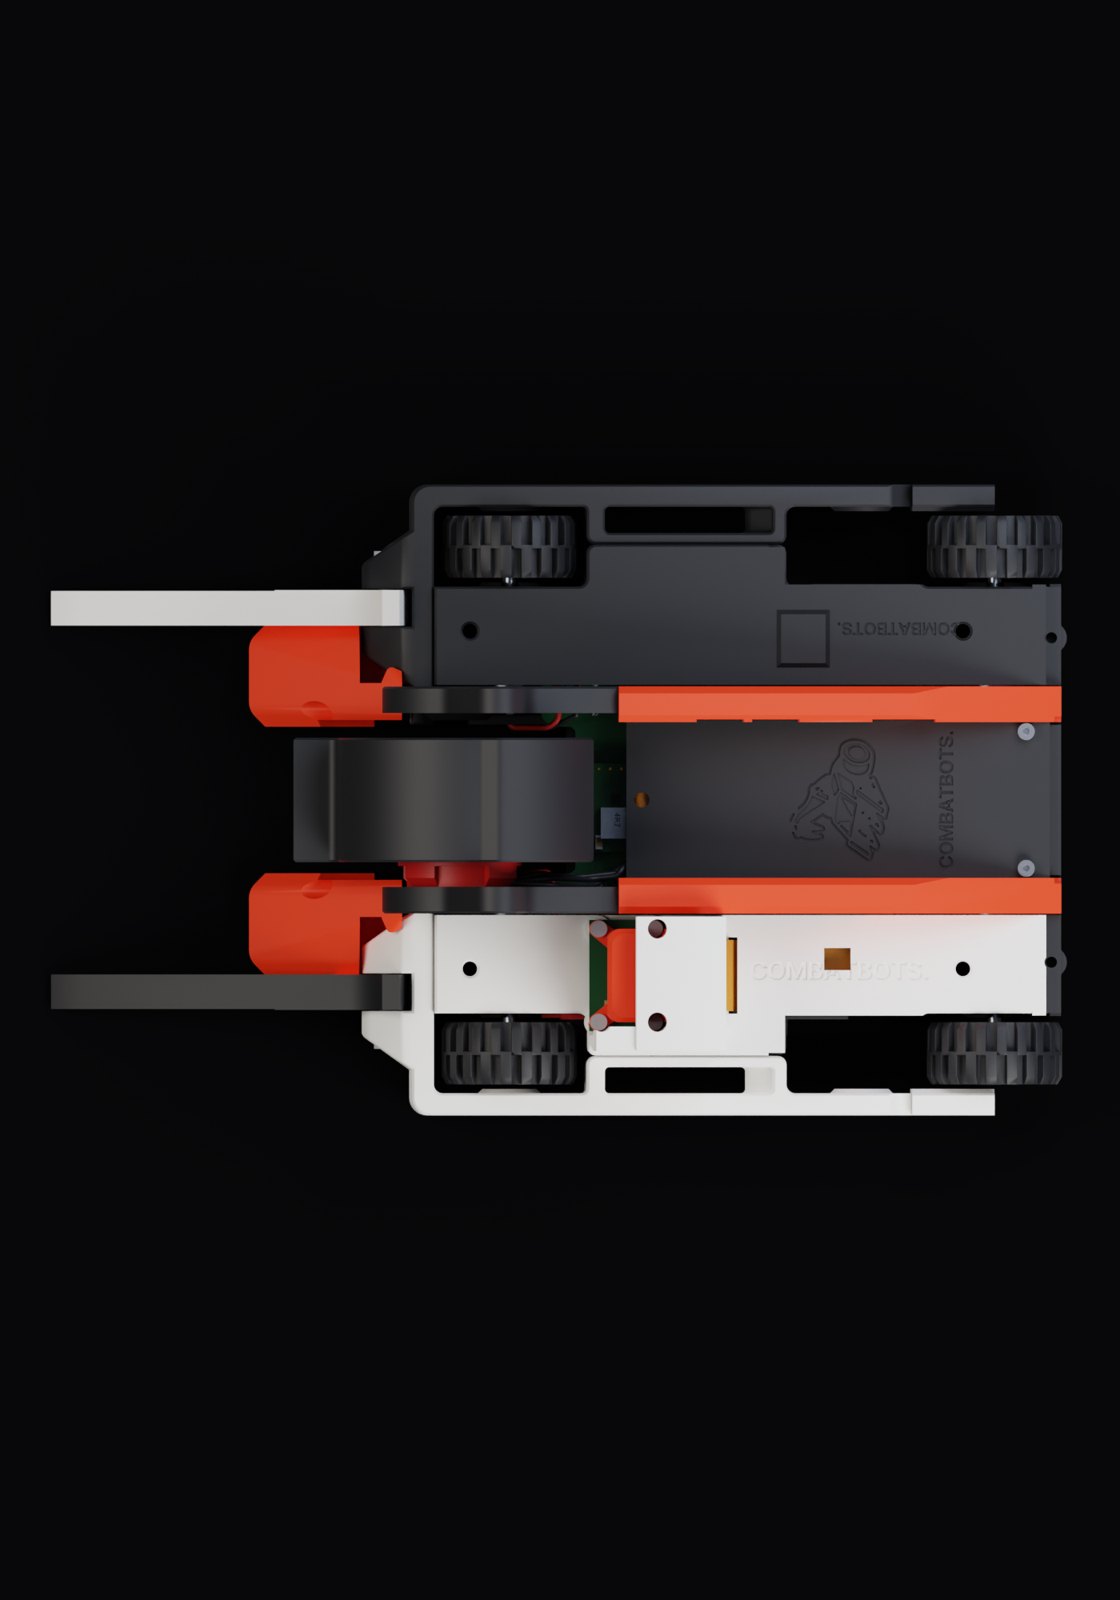
No es un render de catálogo: es el CAD de la candidata v4.18, tal cual. 142 × 228 × 74 mm con las horquillas, y 466 g en el CAD —estimación, no báscula: 34 g por debajo del límite de Filamento—. Quítale el techo y verás la portadora.
500 g · categoría Filamento · v4.18
Arrastra para girarlo
Anatomía
Sin caja negra. Diecisiete piezas y sabes qué hace cada una.
Diecisiete STL: dieciséis piezas y un útil de montaje, todos de tu impresora. Las medidas son las del STL y las masas las del CAD a 1,24 g/cm³, no una aproximación: si algo se rompe, sabes exactamente qué reimprimir y cuánto pesa.
 01
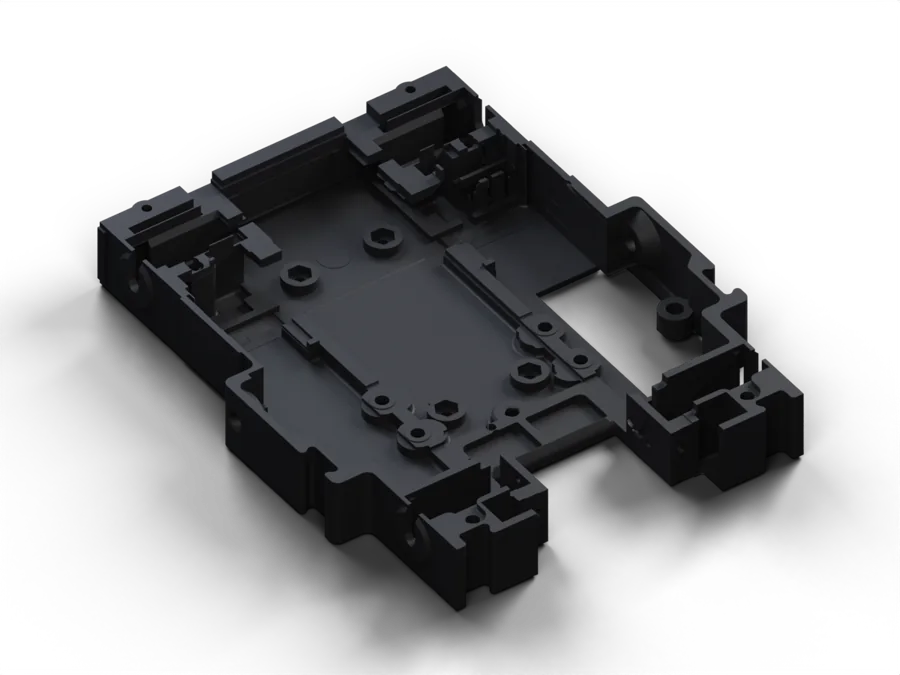
Chasis
115 × 143 × 19 mm · 66 g
El suelo del robot. Lleva los cuatro N20, la bahía de la batería, los nidos de las tuercas y el acceso al interruptor.
 02
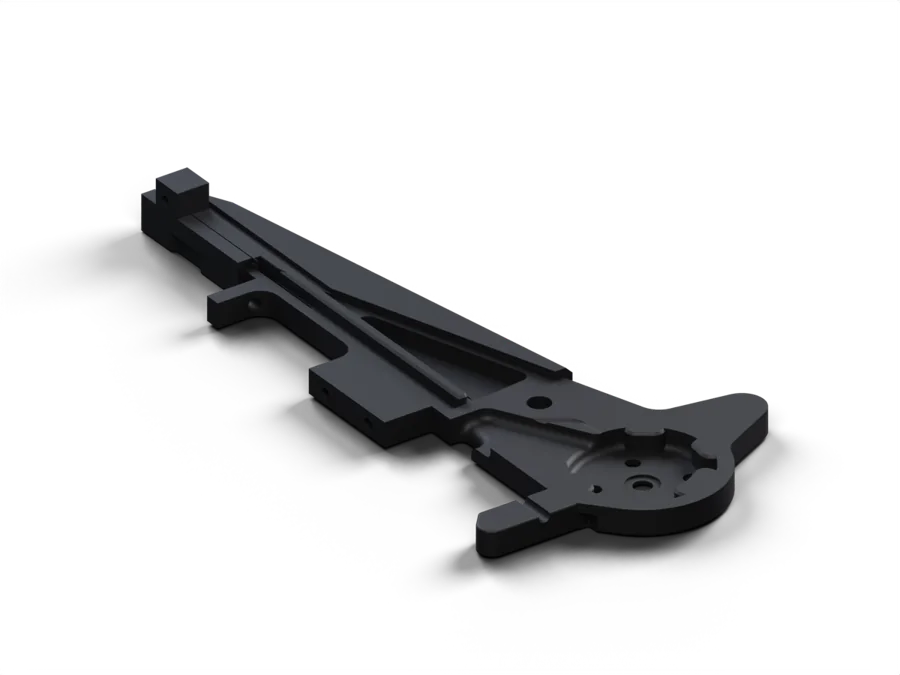
Montante motor
73 × 154 × 14 mm · 28 g
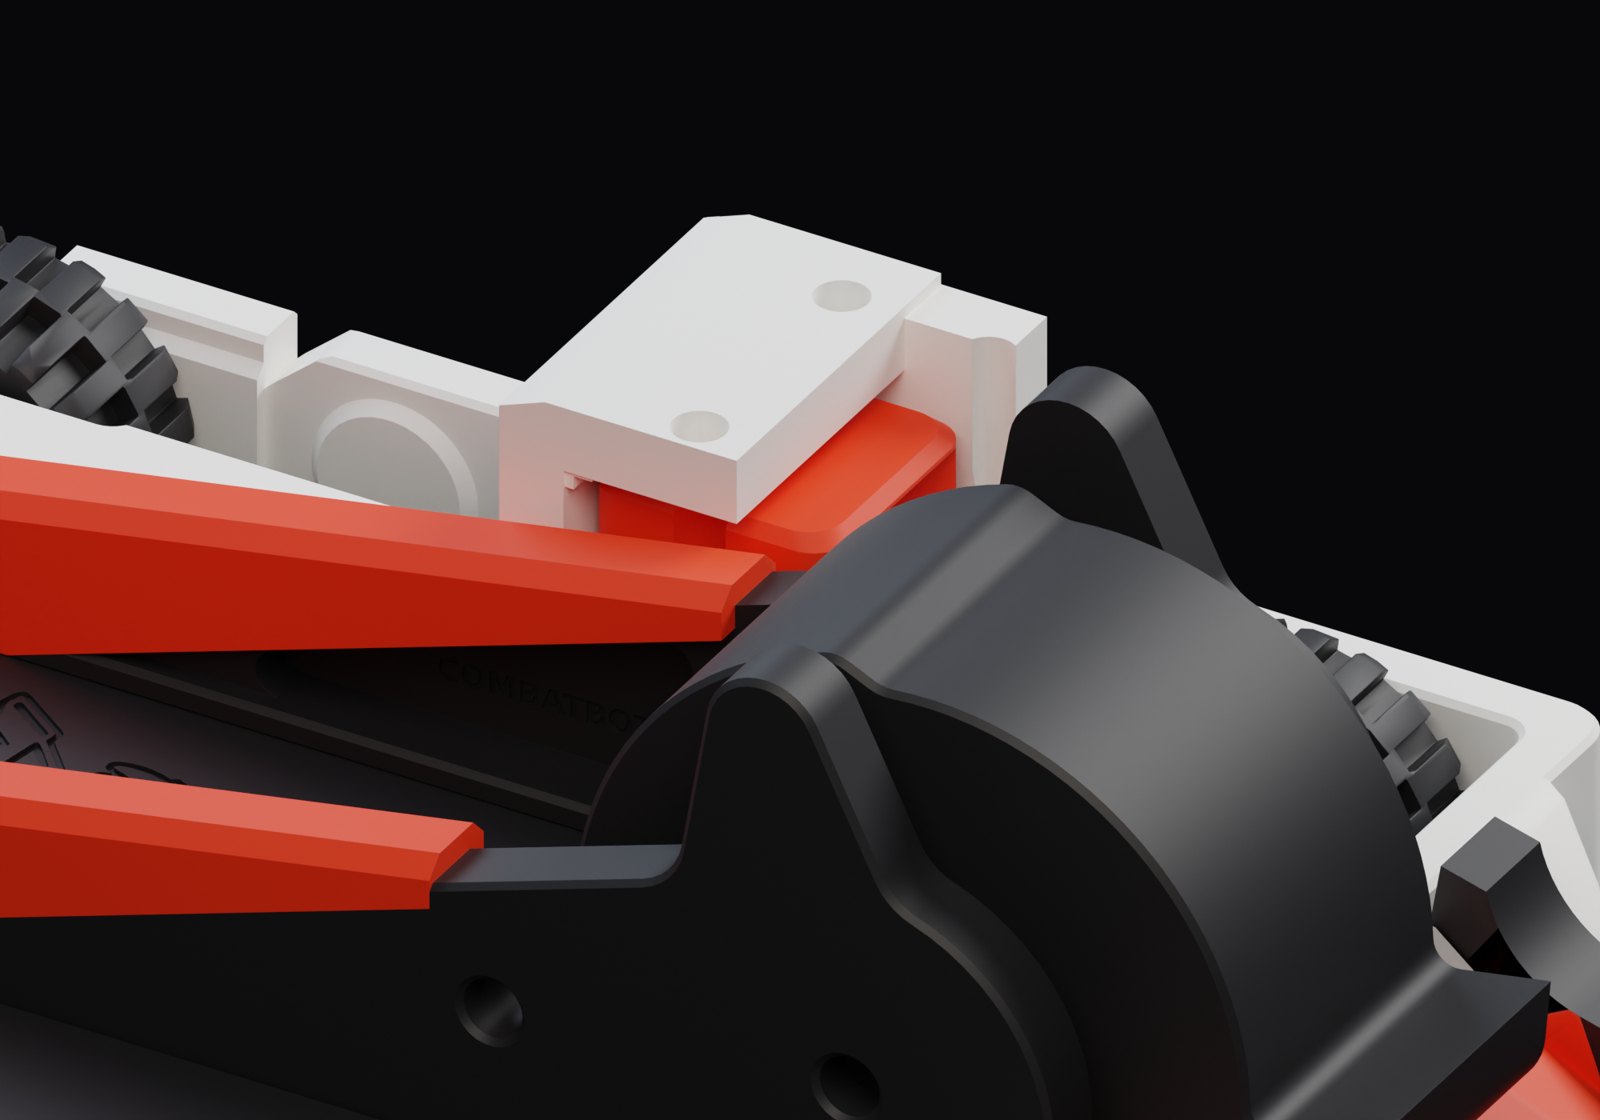
Sujeta el tambor por el lado del RS2205 y lleva la ranura por la que pasa, protegido, el flex de la cámara.
 03
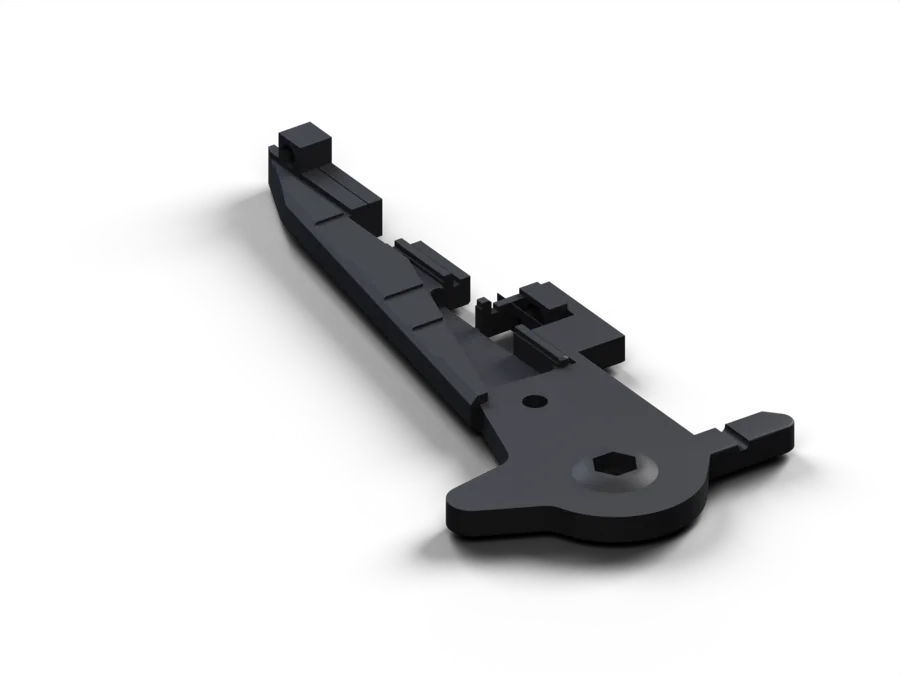
Montante rodamiento
73 × 154 × 15 mm · 30 g
El otro apoyo del eje. Sus ventanas dan al USB y al HDMI de la Pi sin abrir el robot.
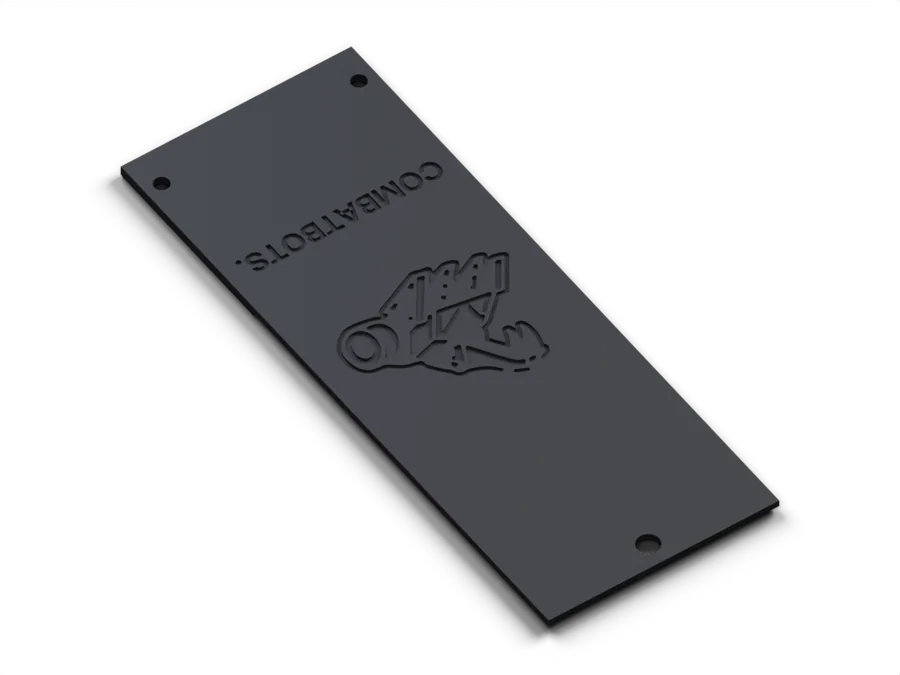 04
Tapa central
36 × 95 × 1,5 mm · 6 g
Cierra el corredor de la Pi. Dos M2 y sale deslizando hacia popa.
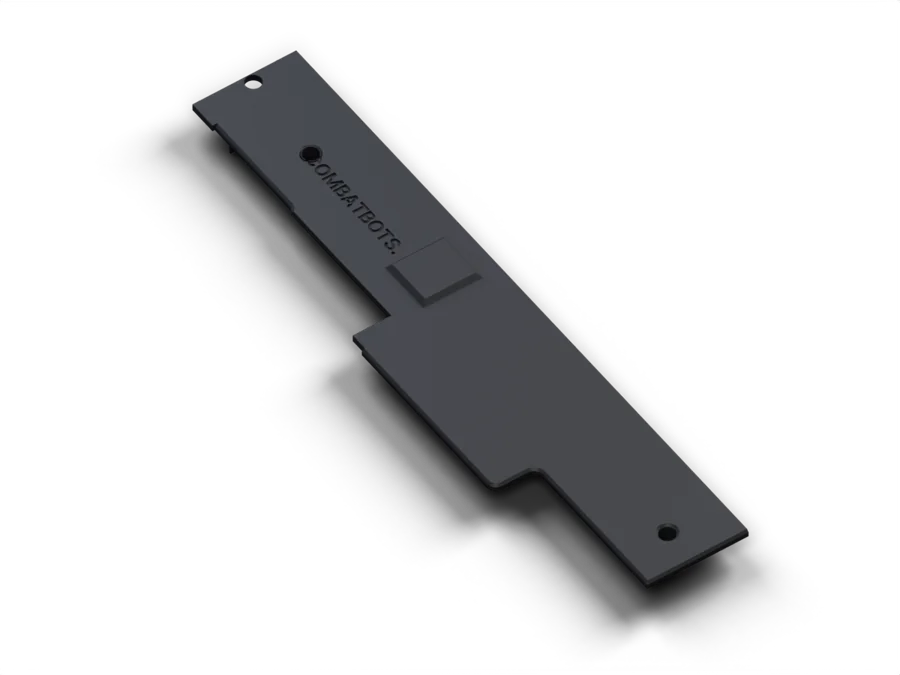 05
Tapa izquierda
32 × 141 × 7 mm · 8 g
La tapa plana, sobre el RP2040 y el variador de tracción.
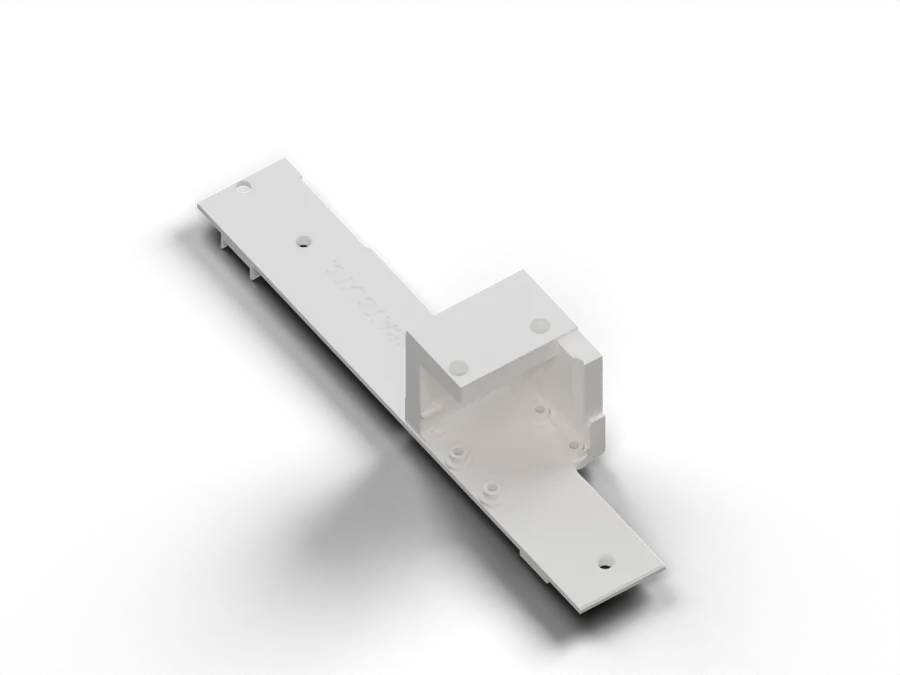 06
Tapa derecha
32 × 141 × 35 mm · 20 g
Lleva la cámara dentro de una jaula de 5,5 mm de pared: el golpe va a la tapa, no a la lente.
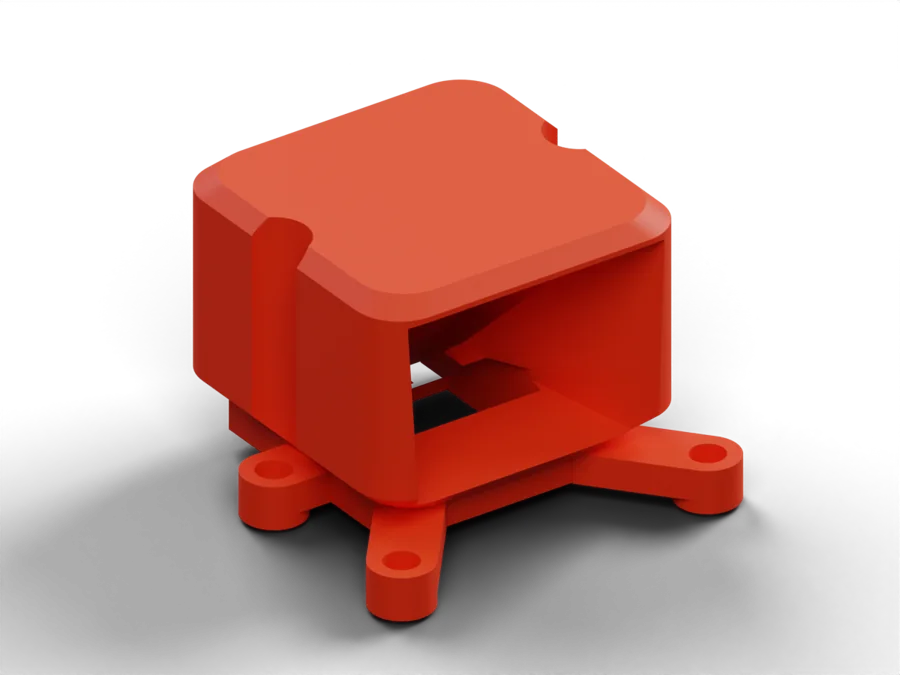 07
Óptica
25 × 25 × 18 mm · 6 g
La torreta que asoma la cámara por encima del tambor, con su espejo. Cuatro M2.
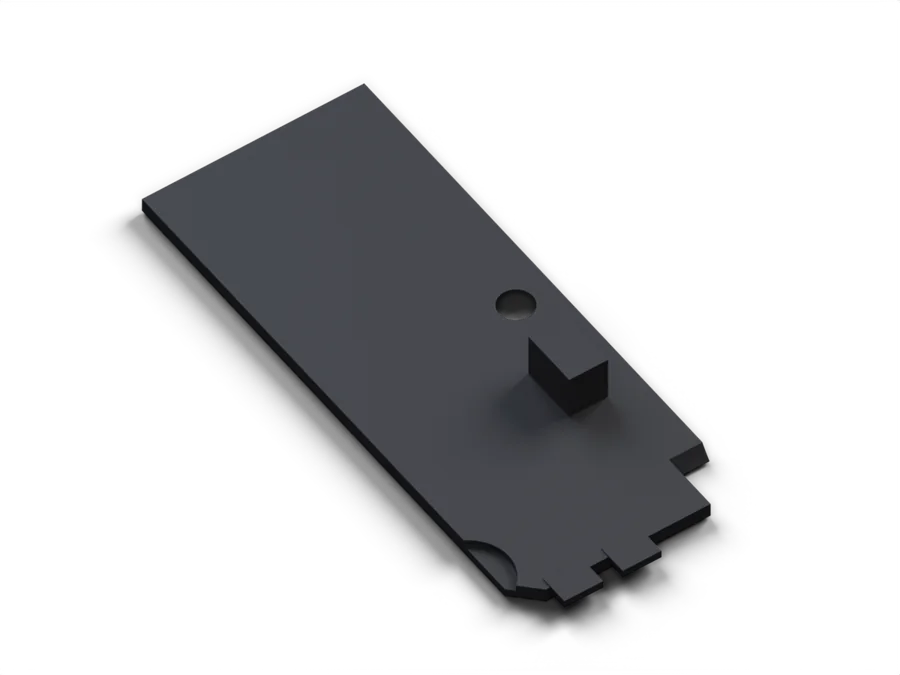 08
Puerta de batería
23 × 58 × 6 mm · 2 g
Por el vientre. Un M3 avellanado en un inserto térmico y la batería sale sin abrir nada más.
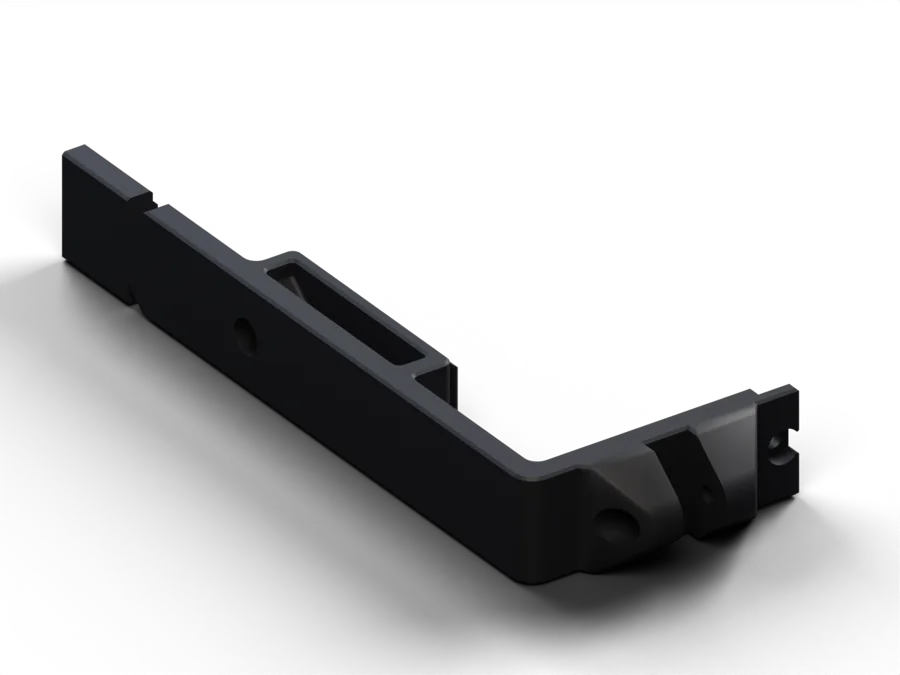 09 · 10
Blindajes
54 × 142 × 20 mm · 31 g · ×2
Los costados. Cubren las ruedas y reciben el golpe de lado; un M3×16 cada uno al montante.
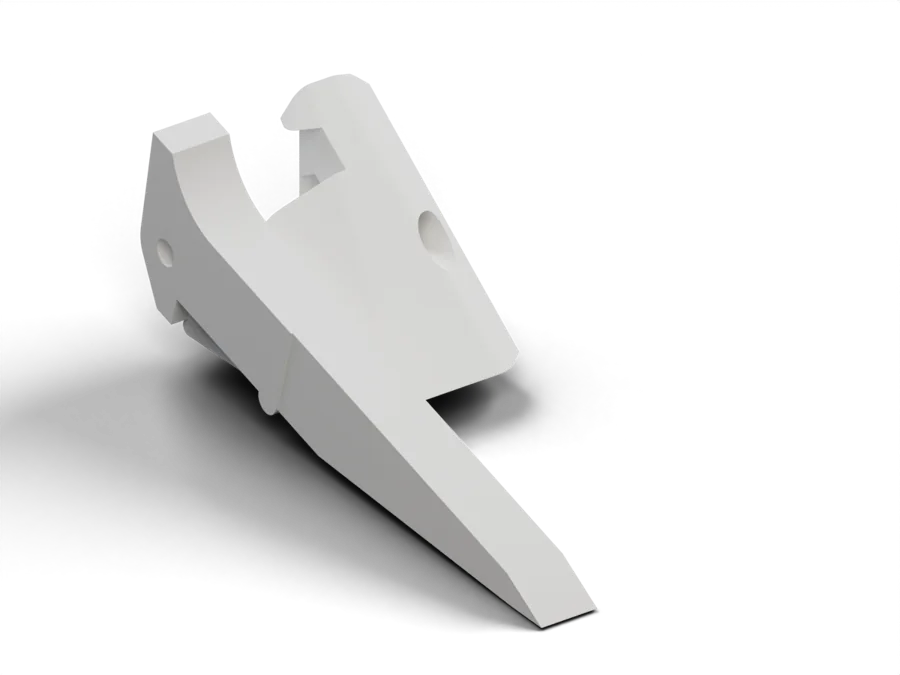 11 · 12
Horquillas
31 × 80 × 29 mm · 16 g · ×2
Van a ras de suelo, pivotan en un M3×20 y meten al rival en el tambor. Se doblan antes que romperse.
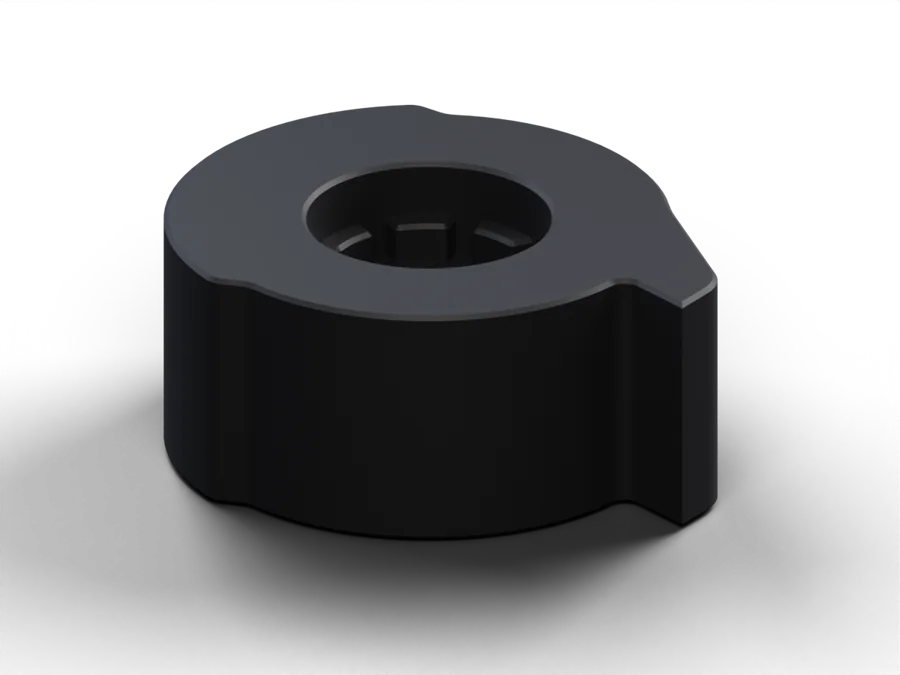 13
Tambor
56 × 68 × 28 mm · 84 g
El arma, asimétrica, sobre un RS2205 de 2300 KV. La pieza que se sacrifica, y la más pesada.
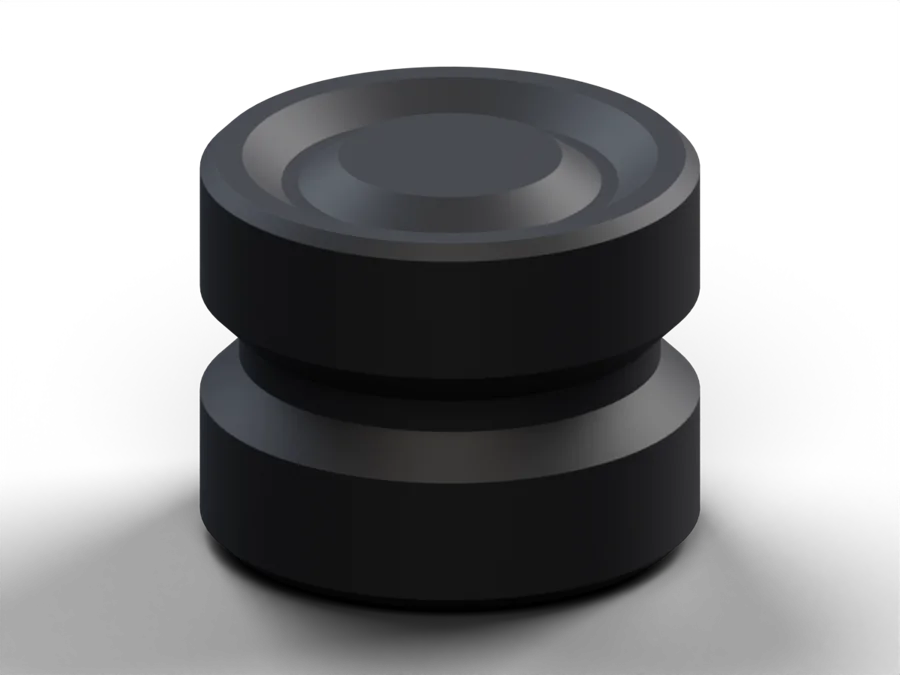 14
Rueda
Ø 18 × 14 mm · 4 g · ×4
El cubo impreso de cada N20; el neumático es un Lego de serie de Ø30,4, que agarra y se repone en cualquier sitio.
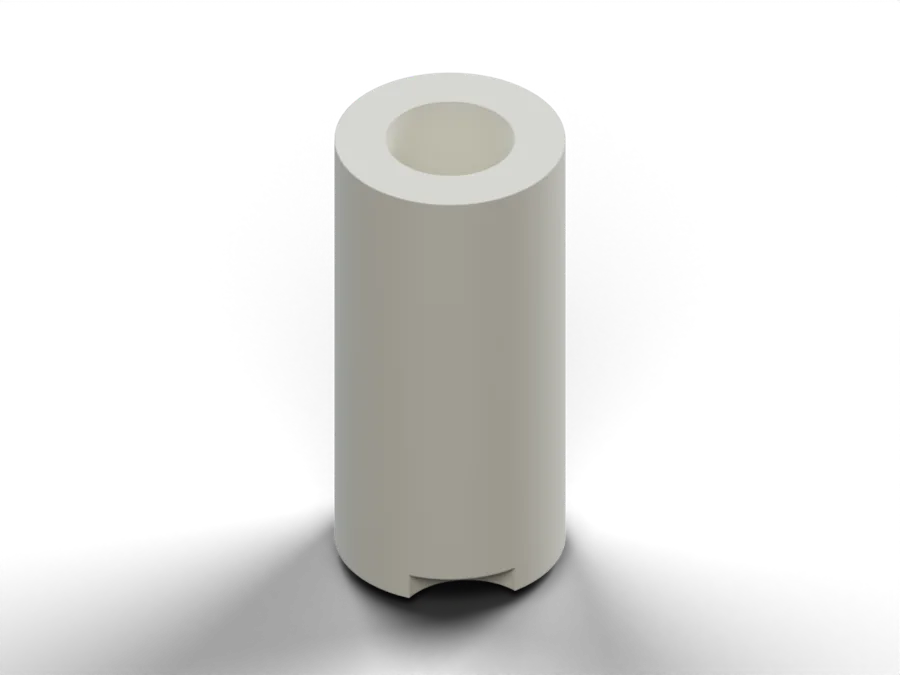 15 · 16
Separadores
Ø 5 × 10,5 mm · ×4 · y Ø 5,6 × 1 mm · ×2
Los cuatro casquillos de la Pi sobre la portadora y los dos aislantes de los transistores de medida.
Se compra, o lo fabricamos
11 módulos · 1 placa · 1 útil
Pi, cámara, RP2040, receptor, dos variadores, cinco motores y la batería son de catálogo. La portadora E-04M la fabricamos nosotros, y sus Gerbers se descargan. El STL número 17 es el útil de ruedas: la galga que fija la distancia de cada rueda al chasis, y no se instala.
La portadora
Una placa, y todo lo que piensa va encima.
La E-04M vive en la planta baja del chasis, a 32 mm bajo el eje del arma. La Pi se atornilla sobre ella con tuercas metálicas, el RP2040 y el receptor van en sus zócalos, y los variadores y los cinco motores llegan por cable corto a sus pads. Se suelda a mano: dos capas, sin SMD sueltos, y un mapa pad a pad en el manual.
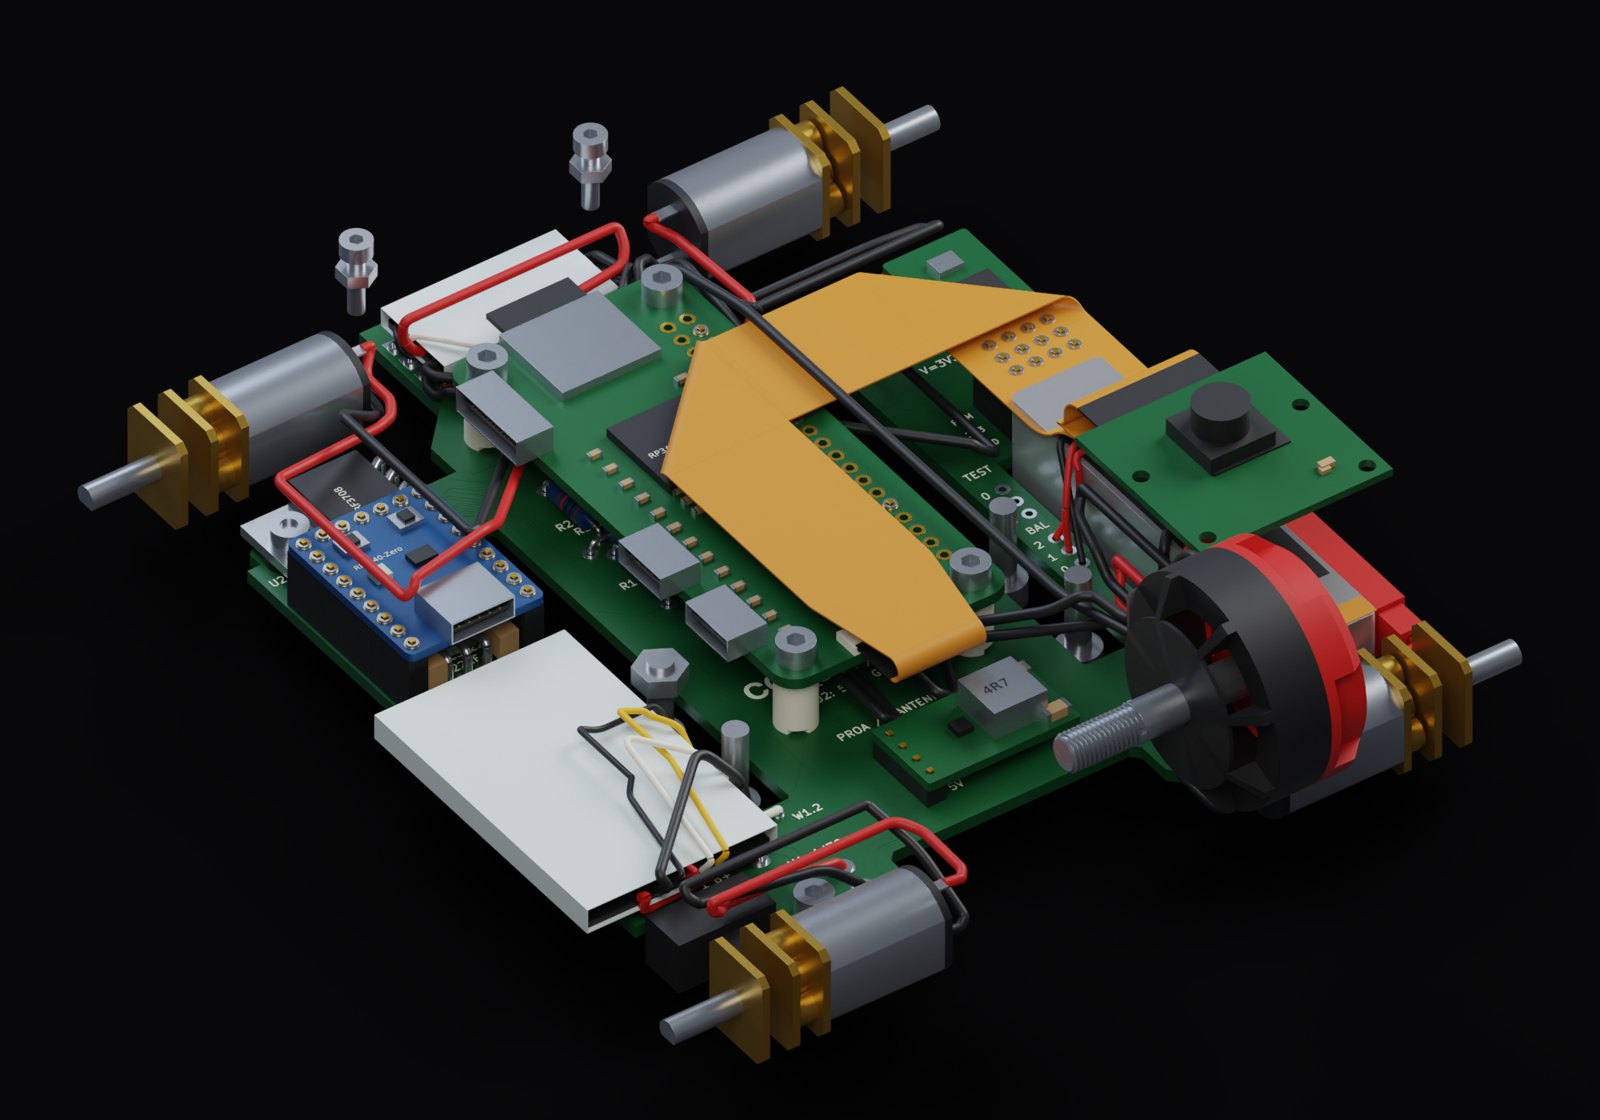
La portadora con sus módulos, sin el chasis · la Pi en el centro, el RP2040 y el variador de tracción a la izquierda, el receptor a la derecha · el flex de la cámara, de 150 mm, sale plegado hacia la tapa
La Pi decide
Raspberry Pi Zero 2 W con Linux: recibe la imagen de la cámara OV5647 por CSI, busca al rival y decide. Su microSD y sus puertos quedan a mano por las ventanas del montante.
El RP2040 señala
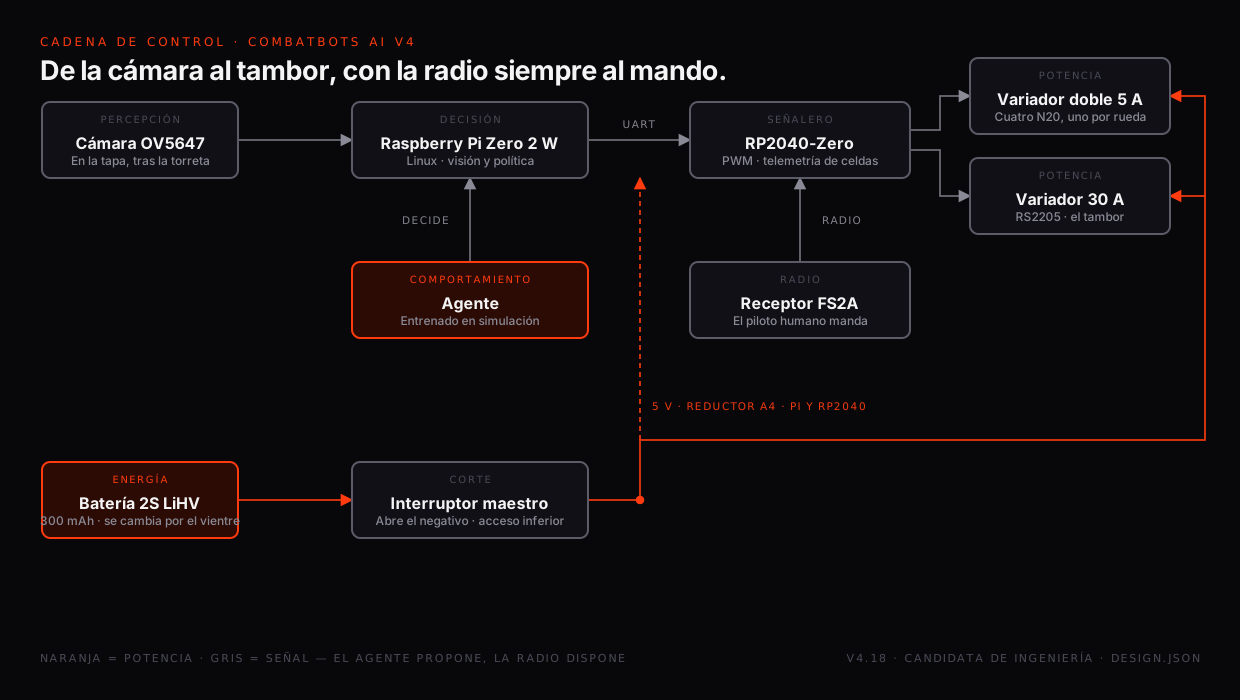
Un RP2040-Zero genera el PWM de los dos variadores, arbitra con el receptor de radio —el piloto humano siempre manda— y mide las dos celdas de la batería. Lo cuenta a la Pi por UART a 10 Hz.
Dos variadores, cinco motores
Un variador doble de 5 A mueve los cuatro N20, uno por rueda. Uno de 30 A mueve el RS2205 del tambor. Cada motor va a dos pads al lado de donde está: 16 cm de hilo en total.
La batería, por el vientre
Una LiHV 2S de 300 mAh en su bahía, con puerta propia: se cambia sin abrir el robot. Un interruptor maestro accesible desde abajo corta el negativo, y nunca se carga dentro.
Cadena de control
Y quién le dice qué a cada motor.
Las piezas impresas son la mitad. La otra mitad es esto: qué percibe, qué decide, quién manda cuando el agente y el piloto no coinciden, y por dónde entra la corriente.
Despiece
Cómo se monta, visto de una vez.
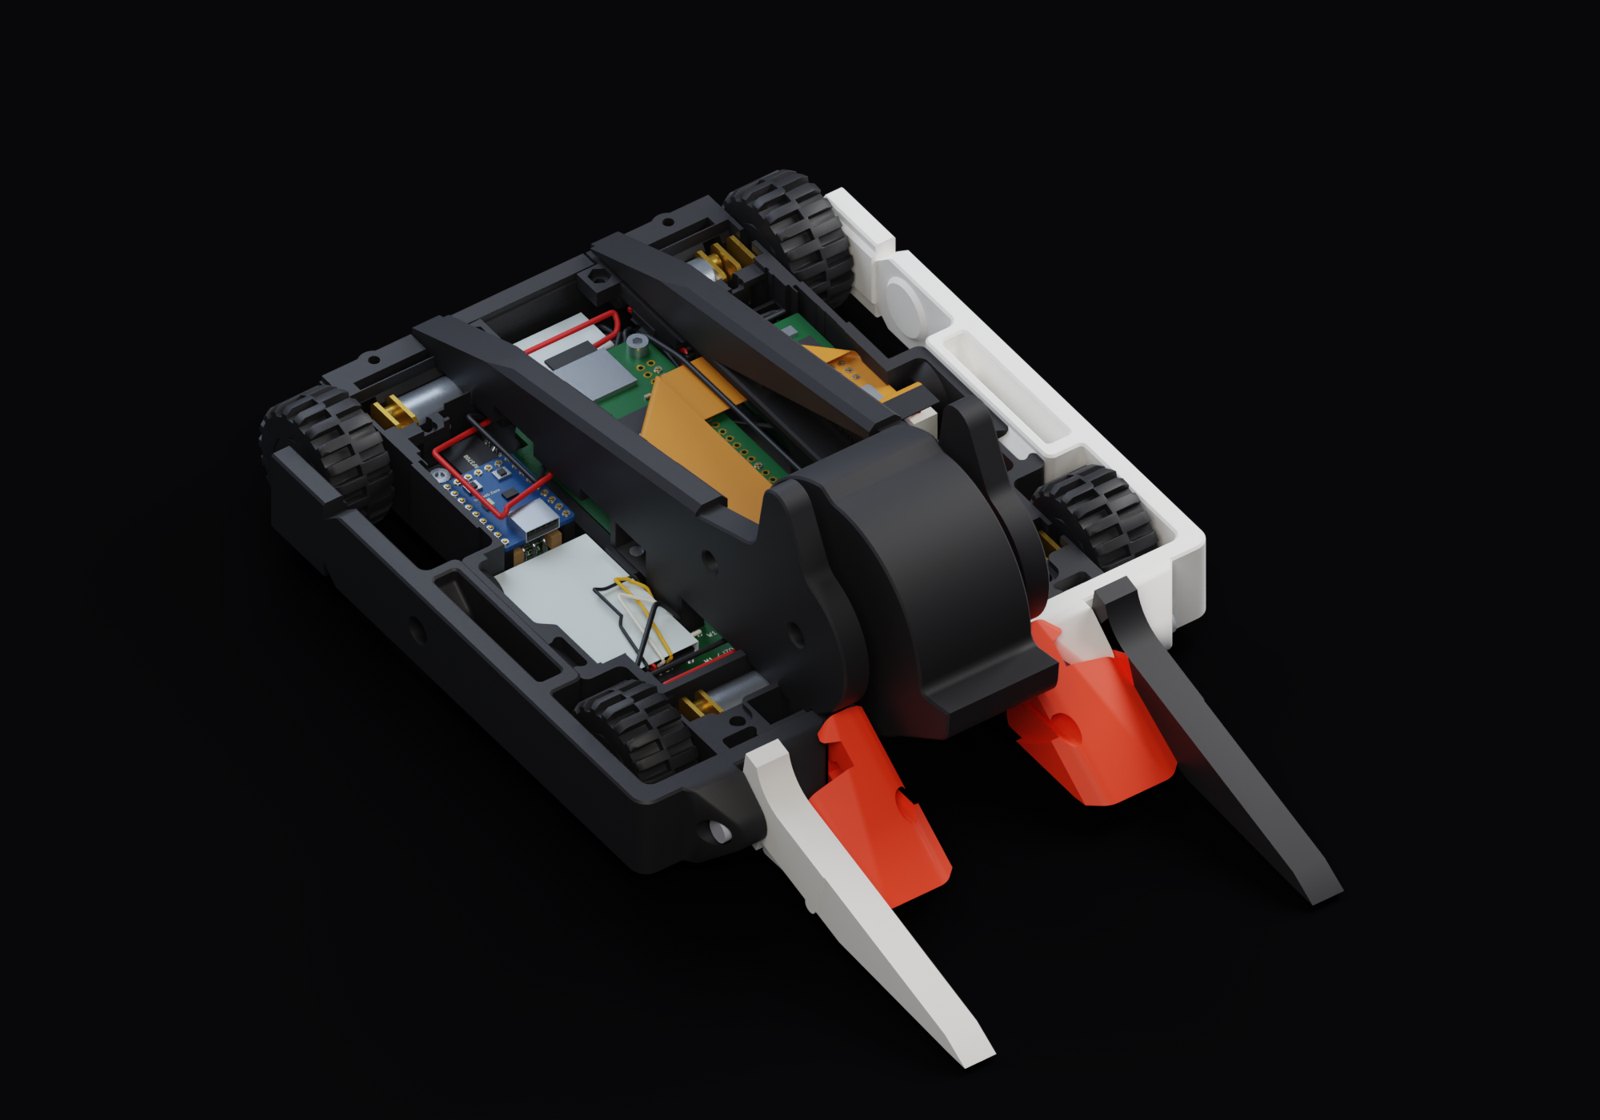
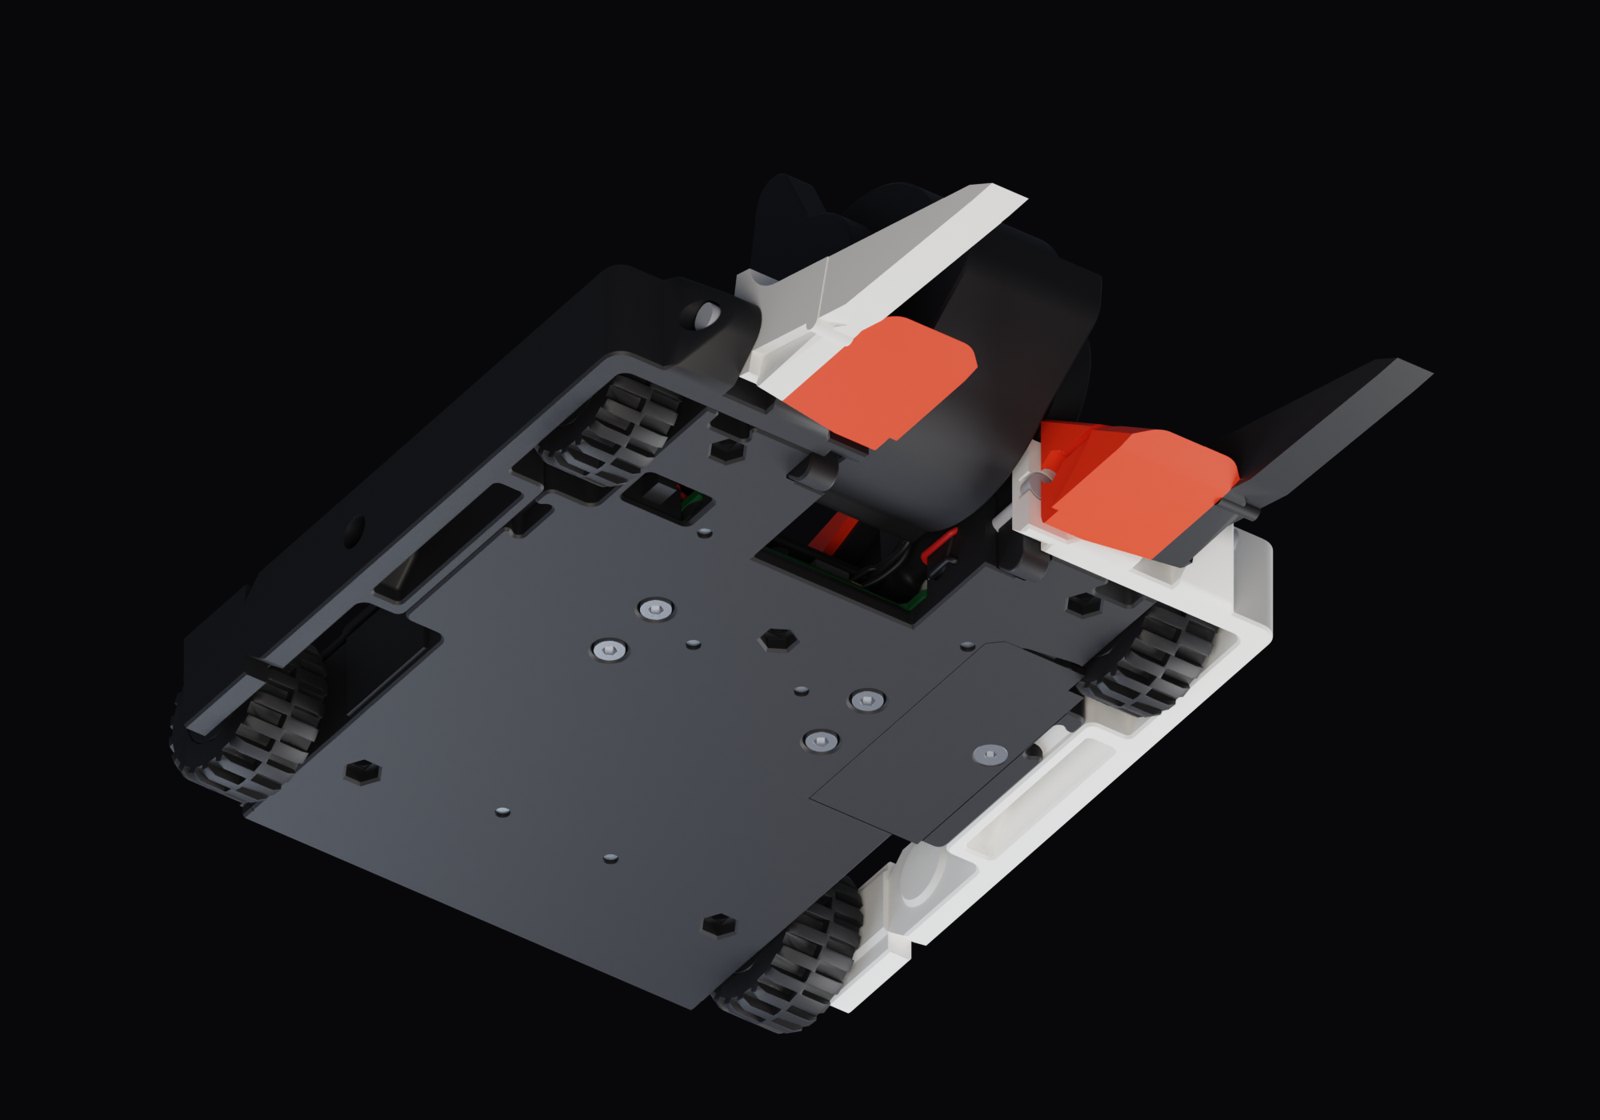
Las tapas suben, las horquillas van a proa, las ruedas afuera, y la portadora con la Pi y la batería bajan por debajo del chasis. Es el orden del manual: la portadora se suelda y se prueba fuera, baja entera al chasis, y después vienen los montantes, el tambor y las tapas.
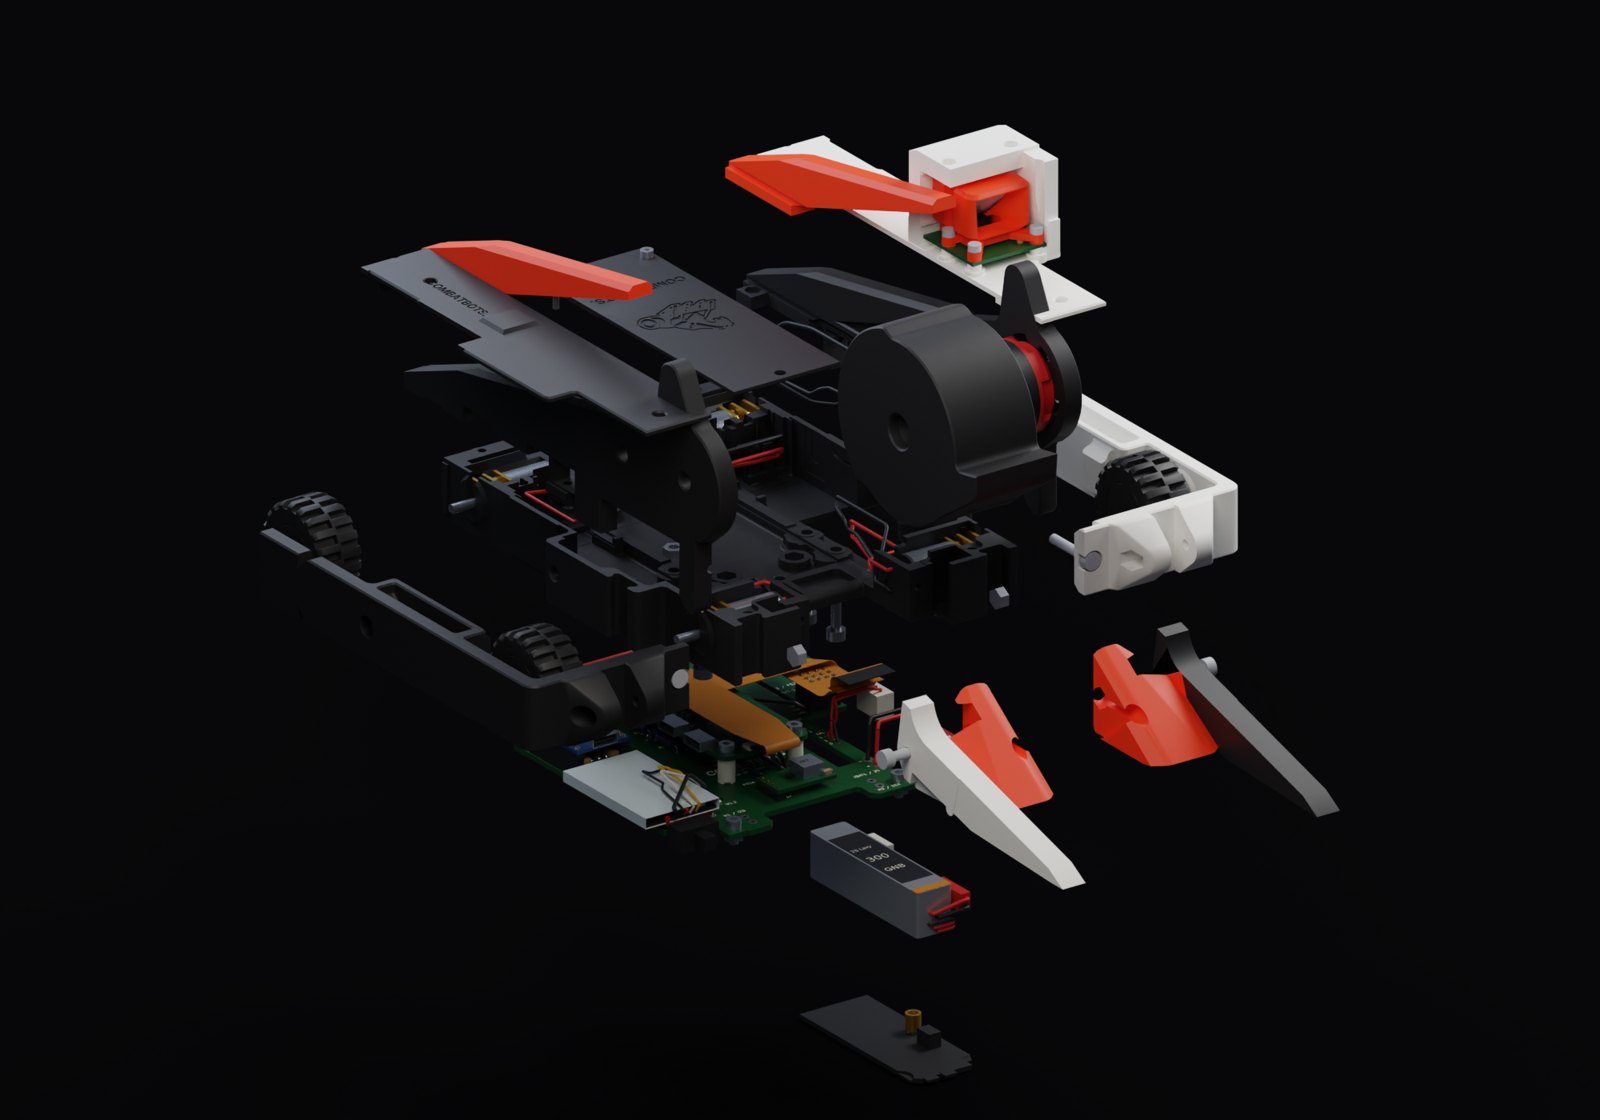
Las piezas reales del CAD, desplazadas por grupos · lo que se imprime, lo que se compra y la portadora, en el orden en que se monta
Simulación
El agente se entrena aquí.
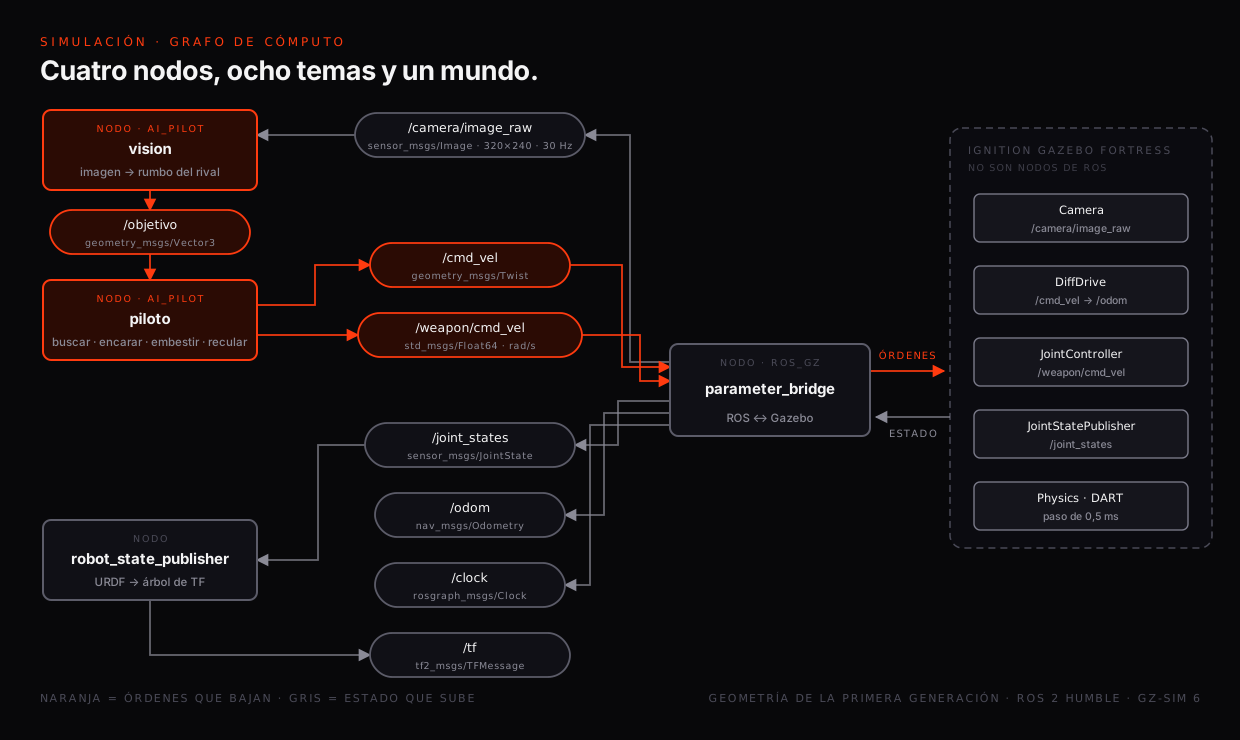
ROS 2 y Gazebo, dentro de la arena reglamentaria de 150 × 150 cm. Un nodo de visión busca al rival en la imagen de la cámara —enmascarando el 12 % inferior del cuadro, donde está su propio tambor— y una política de cuatro estados lo encara, lo embiste y recula cuando el arma no muerde. Es la línea base: lo que una política aprendida tiene que batir para llamarse mejor.
Catorce segundos de combate en Gazebo, con el Kit COMBATBOTS en la misma arena y el mismo motor de física · nadie escribió el guion: cada robot lleva una política que busca, embiste y se retira cuando deja de progresar
Grafo de cómputo
Cuatro nodos y ocho temas. vision publica el rumbo del rival en
/objetivo; piloto lo convierte en /cmd_vel y
/weapon/cmd_vel. Lo mismo que hará dentro del robot de verdad.
El diseño, antes de imprimirlo
Mueve el eje del arma, cambia la masa del tambor y vuelve a lanzarlo. Las inercias salen del CAD, así que el cambio se nota.
La IA, contra sí misma
Dos políticas en la misma arena es la forma barata de saber cuál gana. La línea base viene escrita; la aprendida la pones tú.
Lo que la cámara simulada no ve
320 × 240 a 30 Hz a propósito, por debajo de lo que la Pi podría capturar: un agente entrenado con más de lo que tendrá en la arena es ciego el día del torneo.
Lo que falta por lanzar
La simulación con cámara y agente tiene la geometría de la primera generación del kit, y su árbol de ROS 2 no se ha compilado ni lanzado todavía. La v4 aún no tiene URDF. Está escrito en el paquete, no en letra pequeña.
El catálogo
Tres cosas
que se compran.
150 g.El más pequeño del mercado. Y pega igual.
La puerta de entrada. Menos masa, menos energía y la misma mecánica de combate: se imprime, se pilota y se arregla igual.
Pronto disponibleLo pilotas tú. O la IA.El robot de combate con agente a bordo.
Categoría Filamento. Estructura impresa, la portadora E-04M, cámara, Pi, RP2040, variadores, motores, batería y manuales. Se pilota por radio, y con la cámara y la Pi a bordo entrenas un agente en simulación y lo dejas competir. Se imprime en el color que elijas: rojo, negro o roji-negro.
Pedir el kit COMBATBOTS ARENA KITLa zona de juego.La misma de los eventos oficiales.
Policarbonato de 6 mm sobre 1,5 × 1,5 m y 70 cm de alto, con su estructura y su protocolo. Se monta en una mañana y se transporta.
Pedir la arenaEl mínimo son dos kits, y no es una barrera comercial: un robot solo no tiene contra quién combatir. Desde ahí escala igual para una persona que quiere picarse con un amigo que para un aula de FP que quiere montar su propio torneo. El kit se sirve en seis semanas; el ARENA KIT se monta en una mañana y cabe por una puerta. Los eventos y los servicios se contratan aparte: estos precios no los incluyen.
Lo que se entrega es la revisión liberada en el momento del envío. La v4.18 que ves en esta página es una candidata de ingeniería: está montada físicamente y pasa sus contratos geométricos y eléctricos, pero sus pruebas de banco de potencia siguen abiertas y no está liberada para fabricar ni energizar. Cada revisión, con su figura numerada, está en el repositorio; la que vaya en tu caja será la primera que pase esas pruebas.
El color se elige al pagar —rojo, negro o roji-negro— y el robot se imprime así para ti. Eso tiene una consecuencia que conviene saber antes y no después: al fabricarse conforme a tu especificación, el kit no admite devolución (artículo 103.c del texto refundido de consumidores). La garantía de tres años sigue intacta; lo que no hay es devolver por cambio de idea. Está explicado en condiciones de venta.
Abierto
Y el diseño, entero.
Los STL y el plato de impresión, la portadora en KiCad con sus Gerbers, el firmware, los manuales y el robot simulado en ROS 2 con su agente. Sin registro y sin correo: se descarga y ya está. Es exactamente lo que montamos nosotros — no una versión recortada.
Y esto lo paga el kit. Cada lote financia el siguiente torneo, las piezas que se rompen probando y el rato de diseñar la versión que viene. Si te sirve lo que hay aquí y quieres que siga saliendo, pide un kit ↓ — llega con la electrónica elegida y probada, y te ahorra el mes que tardarías en reunir las piezas.
Hardware bajo CERN-OHL-S v2 · documentación CC BY-SA 4.0 · software Apache 2.0. Puedes construirlo y venderlo; la marca COMBATBOTS no se licencia con el robot. La v4.18 es una candidata de ingeniería, no liberada para fabricar ni energizar: si la montas, con fuente limitada y bajo tu criterio. Y el arma es un arma: recinto, pasador de seguridad y desconexión manual.
Evolución
Lo que aprendimos rompiéndolo.
La primera generación del kit AI subió la cámara a una torreta porque por debajo de la coronilla del tambor no se ve la arena a ninguna distancia. El precio fue una torreta expuesta, dentro de la banda de barrido de cualquier rival. La v4 resuelve eso y lo que enseñaron tres torneos y dieciocho montajes.
Primera generación
- Cámara en una torreta a 65 mm, la única pieza que sobresale
- La Pi sobre el chasis del Kit COMBATBOTS, con cableado suelto
- 492 g estimados: 8 g de margen
- Compitió en Valladolid, Barakaldo y Barcelona
Lo que recibes · v4
- La cámara dentro de la tapa, tras una jaula de 5,5 mm
- Pi y RP2040 abajo, en la portadora E-04M, con tuercas metálicas
- 466 g en el CAD: 34 g de margen (estimación)
- La batería se cambia por el vientre, sin abrir el robot
Las dieciocho revisiones de la v4 están en el repositorio con su figura numerada de cambios, de la primera portadora a la candidata de ingeniería. Lo que se rompió al montarla físicamente —apoyos, alivios, alturas de los zócalos— es lo que cambió entre una y otra.
Montaje
De la caja al ring, con el manual delante.
Cuatro manuales en PDF, en la descarga: el montaje paso a paso con sus holguras medidas, la soldadura de la portadora pad a pad, la interoperabilidad entre la Pi y los variadores, y el manual completo. La regla de fondo: la portadora se suelda, se comprueba y se ajusta a 5,00 V fuera del robot, y sólo entonces baja entera al chasis.
Y las bases del torneo son públicas: categoría, peso, materiales permitidos, reglas de seguridad y criterios de los jueces. El robot que sale de este kit cumple el reglamento tal cual sale de la impresora.
Para qué sirve
No es una maqueta.
Es un competidor.
Acceso
No compras un producto. Entras en su desarrollo.
Evolución a la vista
Cada revisión se publica con su figura numerada de cambios antes de producción. No hay que esperar a que esté «acabado».
Fallos explicados
Lo que se rompe se documenta y se cuenta. Se aprende de combates y de montajes reales, no de teoría.
Las mejoras van dentro
Tu lote incorpora los cambios del proceso, no una versión antigua.
Comunidad activa
Grupo de Telegram con quien ya lo ha montado, y donde se anuncian los torneos.
Dónde estrenarlo
El robot no es un proyecto. Es una entrada a competición real.
Las sedes se anuncian en Telegram ↗
Dudas
Lo que suelen preguntar.
¿Hace falta experiencia previa?
No para pilotarlo: el kit incluye los manuales de montaje y de soldadura pad a pad, y una guía en vídeo. Para tocar el agente hace falta Python y ROS 2, y la línea base viene escrita. Y si te atascas, están el grupo de Telegram y el soporte directo.
¿Viene montado?
No, y es a propósito: montarlo es parte de la experiencia y de lo que se aprende. Vienen todos los componentes, la portadora y los manuales.
¿Se puede competir con él tal cual?
Sí. Compite en Filamento, la categoría de 500 g: en el CAD pesa 466 g, y el reglamento lo cumple tal como sale de la impresora. Una vez montado, entra en el calendario.
¿Está terminado el diseño?
La v4.18 es una candidata de ingeniería: está montada físicamente y pasa sus contratos geométricos y eléctricos, pero las pruebas de banco de potencia siguen abiertas y no está liberada para fabricar ni energizar. Se entrega la revisión liberada en el momento del envío, y mientras tanto el diseño entero se descarga.
¿Qué no está incluido?
El cargador de baterías, que se añade por 30 €, y la emisora de radio si ya tienes una.
¿Por qué el mínimo son dos kits?
Porque un robot solo no puede combatir. Con dos ya tienes un enfrentamiento en casa, en el aula o en el club, y puedes probar el diseño sin esperar a un torneo. Si necesitas diez para montar un taller completo, también: el precio por kit es el mismo.
¿Cuánto tarda?
Seis semanas. En lotes grandes puede variar con la producción de piezas impresas y de portadoras, y en ese caso te confirmamos el plazo en el presupuesto, antes de que pidas nada.
¿Se puede reparar?
Es el punto. Las piezas estructurales se reimprimen, los módulos son de catálogo y la portadora se vuelve a fabricar con sus Gerbers. Un robot roto no es un robot perdido.
Reserva y avisos
Dinos qué quieres y te avisamos.
No se cobra nada ahora y no hace falta ninguna tarjeta. Es una lista de reserva: cuando el lote esté listo para enviarse, avisamos por orden. Y si lo que quieres es venir a un torneo, también sirve.
Pedir
¿Cuántos robots entran al ring?
Se paga con tarjeta y la factura llega por correo. El kit va con un mínimo de dos unidades —un robot solo no tiene contra quién combatir— y se imprime en el color que elijas, que es lo que hace que no admita devolución: léelo en condiciones de venta antes de pagar.
¿Un pedido grande? Aulas de FP, universidades, clubes y empresas que necesitan factura con condiciones, plazo acordado o contrato menor: escríbenos y lo montamos a medida.
hola@combatbots.ai